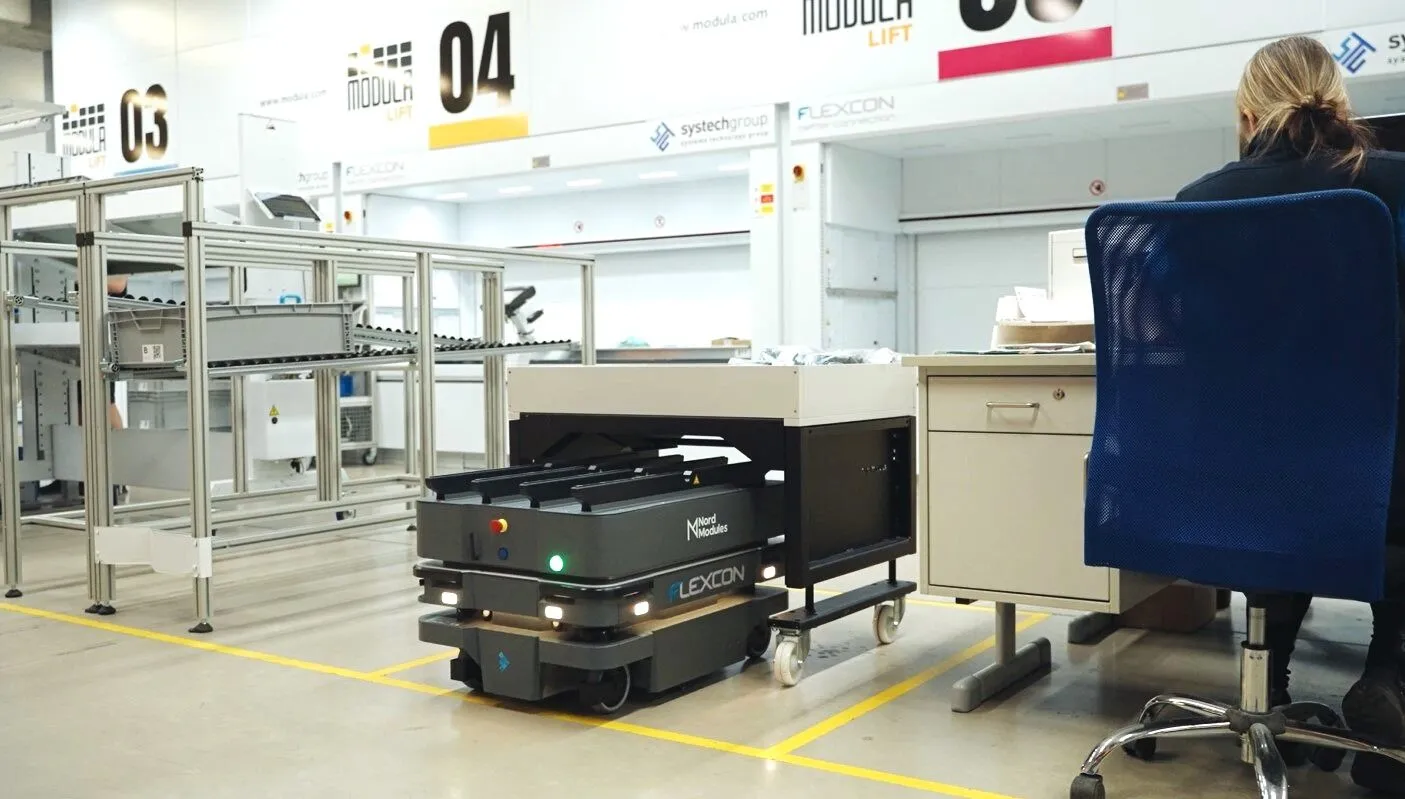
Tracción AMR MiR: disponibilidad y mantenimiento
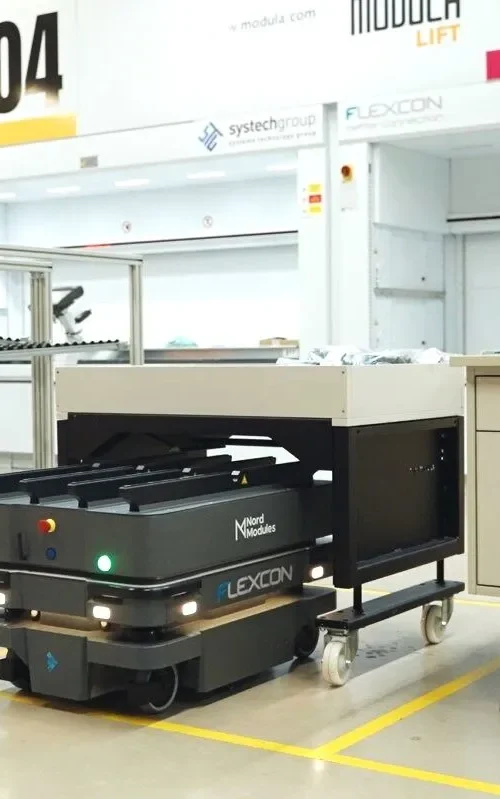
Cuando una planta industrial de Argentina evalúa incorporar robots móviles autónomos, suele analizar primero la capacidad de carga, la velocidad y las maniobras que puede realizar el equipo. Sin embargo, en operaciones actuales de fábricas, depósitos y centros de distribución, el sistema de tracción también determina cómo se comporta el robot durante jornadas prolongadas. Mobile Industrial Robots (MiR) aborda esta cuestión a través de sus soluciones MiR250, MiR600, MiR1350 y MiR1200 Pallet Jack, que utilizan arquitecturas de movimiento adaptadas a diferentes tareas de transporte interno.
El análisis puede resumirse en cinco factores: disponibilidad operativa, condiciones del piso, desgaste mecánico, consumo energético y previsibilidad del movimiento. Estos aspectos permiten entender por qué elegir un AMR no consiste solamente en evaluar cómo se desplaza, sino también cómo responde ante miles de misiones, cargas variables y condiciones reales de producción.
Por qué el sistema de tracción importa en la intralogística
Los robots móviles autónomos o AMR son equipos capaces de transportar materiales y navegar por entornos industriales utilizando sensores, software de navegación y sistemas de control.
Aunque su capacidad para evitar obstáculos y calcular recorridos suele recibir mayor atención, la arquitectura mecánica que permite desplazarlos también tiene un impacto importante.
En una demostración, la posibilidad de moverse lateralmente, girar en espacios reducidos o realizar maniobras complejas puede resultar atractiva. Pero dentro de una planta, la pregunta principal es diferente: ¿puede el robot completar sus misiones de forma consistente durante turnos prolongados?
Para responder, deben analizarse condiciones como:
- Pisos con juntas, pequeñas irregularidades o residuos.
- Cargas con distribución de peso variable.
- Recorridos prolongados y repetitivos.
- Circulación compartida con operarios y vehículos.
- Desgaste de ruedas y componentes mecánicos.
- Consumo de energía y frecuencia de carga.
- Disponibilidad del robot para cumplir las misiones programadas.
En este escenario, el sistema de tracción influye directamente en la confiabilidad del transporte interno y en la planificación del mantenimiento.
Tracción diferencial: simplicidad mecánica para operaciones continuas
Los robots móviles autónomos de plataforma de MiR, como MiR250, MiR600 y MiR1350, utilizan una arquitectura de tracción diferencial.
Este sistema incorpora dos ruedas motrices que pueden girar de manera independiente, acompañadas por ruedas pasivas de apoyo.
La diferencia de velocidad entre las ruedas motrices permite controlar el desplazamiento y la orientación del robot sin depender de mecanismos complejos de dirección en cada rueda.
Según Mobile Industrial Robots, esta configuración prioriza tres aspectos operativos:
- Tracción consistente sobre pisos industriales habituales.
- Menor cantidad de componentes móviles sometidos a desgaste.
- Reducción de intervenciones mecánicas asociadas al funcionamiento continuo.
La sencillez de la arquitectura puede ser especialmente valiosa en instalaciones donde los robots realizan múltiples recorridos diarios y deben mantener un comportamiento repetible.
En este contexto, la ventaja no consiste necesariamente en realizar la maniobra más sofisticada, sino en sostener un transporte confiable durante toda la operación.
Por ejemplo, un MiR250 puede utilizarse para trasladar piezas y componentes entre estaciones productivas, mientras que MiR600 y MiR1350 permiten abordar aplicaciones de transporte de cargas más pesadas.
Aunque sus capacidades y aplicaciones son diferentes, comparten un enfoque mecánico orientado a la robustez y la continuidad operativa.
Tracción tipo triciclo: estabilidad para el transporte de pallets
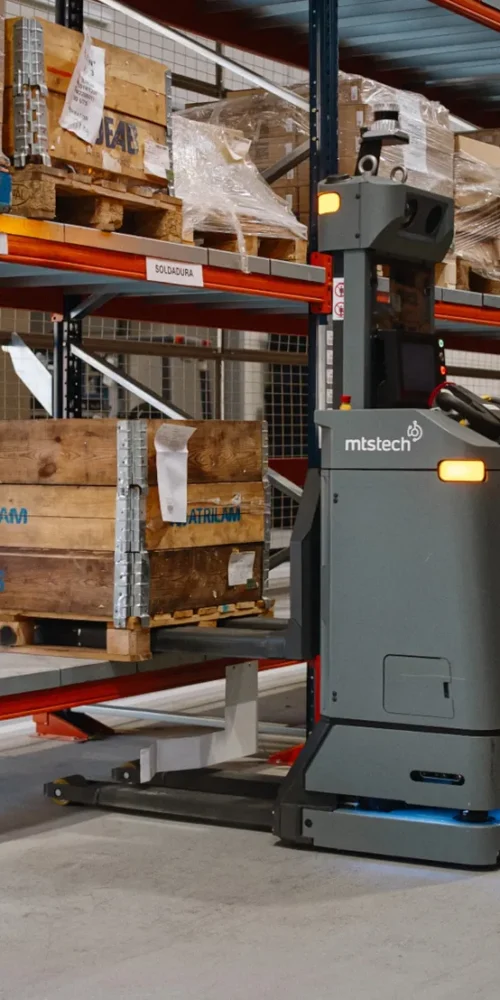
Las aplicaciones de traslado de pallets presentan desafíos distintos a los del transporte de cargas sobre una plataforma.
Los pallets pueden tener diferencias de peso, variaciones en su centro de gravedad y condiciones de posicionamiento que afectan la estabilidad del movimiento.
Por ese motivo, el MiR1200 Pallet Jack de Mobile Industrial Robots utiliza una arquitectura de tracción tipo triciclo.
Esta configuración combina una rueda motriz orientable con dos ruedas pasivas que soportan la carga.
Su diseño está pensado para favorecer:
- El transporte de pallets con distribución de peso variable.
- La manipulación de cargas pesadas que pueden presentar descentramientos.
- Los recorridos estables y orientados hacia adelante.
- La previsibilidad del movimiento durante las misiones.
- El funcionamiento en condiciones habituales de pisos industriales.
En una planta donde los pallets se trasladan entre depósitos, áreas de producción y sectores de despacho, la estabilidad y la repetibilidad del movimiento son factores centrales.
El objetivo no es solamente recoger y entregar una carga, sino hacerlo de forma consistente a lo largo de numerosos ciclos de operación.
Para este tipo de aplicaciones, la arquitectura mecánica debe evaluarse junto con el estado del piso, las características del pallet, el peso de la carga, el layout y las condiciones de seguridad.
Tracción omnidireccional: cuándo la flexibilidad puede generar compromisos
Los sistemas de tracción omnidireccional permiten que un robot se desplace lateralmente o en diagonal sin modificar necesariamente su orientación.
Una de las tecnologías utilizadas para conseguirlo son las ruedas mecanum, que incorporan múltiples rodillos inclinados.
Esta capacidad puede resultar útil en aplicaciones donde el movimiento lateral es una necesidad operativa real, especialmente en espacios muy controlados.
Sin embargo, también introduce aspectos que deben analizarse cuidadosamente.
Dependencia de las condiciones del piso
Las ruedas mecanum utilizan múltiples puntos de contacto mediante pequeños rodillos. Las juntas, grietas, residuos o irregularidades pueden generar vibraciones y deslizamientos que afectan el comportamiento del equipo.
Desgaste y mantenimiento
La presencia de numerosos rodillos y componentes mecánicos agrega puntos potenciales de desgaste.
En aplicaciones con cargas elevadas o ciclos frecuentes, esto puede traducirse en mayores necesidades de mantenimiento, dependiendo del diseño y las condiciones de trabajo.
Consumo energético
El desplazamiento omnidireccional requiere coordinar varias ruedas motrices simultáneamente. Según la arquitectura y el patrón de uso, esto puede incrementar el consumo energético frente a alternativas más simples.
Por eso, la comparación entre sistemas no debería limitarse a la maniobrabilidad.
En instalaciones donde predominan los recorridos hacia adelante y los giros convencionales, una arquitectura diferencial o tipo triciclo puede resultar más adecuada desde el punto de vista de mantenimiento, consumo y disponibilidad.
La tracción omnidireccional no es necesariamente una mala elección. Su conveniencia depende de que el movimiento lateral aporte un beneficio operativo suficiente para justificar la complejidad adicional.
Disponibilidad operativa y costo total de propiedad
En intralogística, la disponibilidad operativa o uptime representa el tiempo durante el cual un equipo se encuentra en condiciones de cumplir sus tareas.
Un robot móvil autónomo puede tener una capacidad de carga adecuada y buenas prestaciones de navegación, pero si requiere intervenciones frecuentes o permanece detenido más tiempo del previsto, su aporte al proceso disminuye.
Por eso, al evaluar una flota de robots móviles autónomos, también es importante considerar el costo total de propiedad, conocido como TCO (Total Cost of Ownership).
Este concepto incluye costos que van más allá de la inversión inicial:
- Frecuencia de reemplazo de ruedas y componentes.
- Horas de mantenimiento preventivo y correctivo.
- Tiempo de inactividad por incidentes o reparaciones.
- Consumo energético y necesidades de recarga.
- Disponibilidad de repuestos y asistencia técnica.
- Impacto de las detenciones en el abastecimiento.
- Capacidad para ampliar la flota manteniendo un rendimiento consistente.
El diseño del sistema de tracción influye en varios de estos factores.
Una solución con menor complejidad mecánica puede facilitar el mantenimiento y reducir determinados puntos de desgaste, aunque los resultados reales dependen de la aplicación, la intensidad de uso y las condiciones de la instalación.
También debe analizarse la previsibilidad del movimiento.
En espacios compartidos con personas y vehículos, contar con recorridos y comportamientos comprensibles puede facilitar la organización del tránsito interno. Esto debe complementarse siempre con la evaluación de riesgos y las medidas de seguridad correspondientes.
El rendimiento de una flota no se mide solamente por la cantidad de robots instalados, sino por su capacidad para completar misiones de manera consistente y mantener los materiales disponibles cuando la producción los necesita.
Cómo elegir el AMR adecuado para una planta argentina
Para las industrias argentinas, la elección de un robot móvil autónomo debería comenzar con el análisis del proceso y no únicamente con una comparación de especificaciones comerciales.
Antes de definir qué tecnología implementar, conviene responder algunas preguntas.
¿Qué tipo de carga debe transportarse?
No es lo mismo mover componentes en bandejas que transportar pallets con cargas elevadas. El peso, las dimensiones y la distribución de la carga condicionan la selección del equipo.
¿Cómo son los pisos y recorridos de la planta?
Las juntas de dilatación, pendientes, irregularidades, residuos y cambios de superficie deben formar parte de la evaluación técnica.
¿Qué nivel de disponibilidad necesita la operación?
Un flujo de abastecimiento que trabaja durante varios turnos puede requerir criterios de mantenimiento, autonomía y redundancia diferentes a una aplicación de pocas misiones diarias.
¿El movimiento lateral es realmente necesario?
Antes de priorizar una arquitectura omnidireccional, conviene determinar si esa capacidad resuelve una restricción concreta del layout o si puede utilizarse una solución de desplazamiento convencional.
¿Qué modelo se adapta mejor al proceso?
Dentro de la familia de Mobile Industrial Robots, los modelos permiten abordar diferentes necesidades:
- MiR250: transporte de componentes, piezas, cajas y cargas de hasta 250 kg.
- MiR600: transporte interno de materiales y cargas de hasta 600 kg.
- MiR1350: aplicaciones de cargas pesadas de hasta 1.350 kg.
- MiR1200 Pallet Jack: recogida, traslado y entrega de pallets desde el piso, con capacidad de hasta 1.200 kg.
La decisión final debe considerar la capacidad de carga, los accesorios necesarios, los recorridos, el tipo de pallet o contenedor, la infraestructura y los objetivos productivos.
En síntesis, la maniobrabilidad es importante, pero la confiabilidad sostenida es la que determina el valor de la automatización intralogística.
Elegir correctamente la arquitectura de tracción puede contribuir a reducir la variabilidad operativa, facilitar el mantenimiento y mejorar la continuidad del transporte interno.
Para las plantas que buscan automatizar su logística con una visión de largo plazo, estos criterios deberían formar parte del diagnóstico inicial de cualquier proyecto AMR.
En Murten acompañamos a las industrias en la evaluación e implementación de robots móviles autónomos de Mobile Industrial Robots, analizando la capacidad de carga, el sistema de tracción, las condiciones del piso, los recorridos y las necesidades de mantenimiento de cada operación.
Completá el formulario y nuestro equipo técnico te contactará para evaluar qué solución se adapta mejor a los flujos internos y objetivos productivos de tu planta.