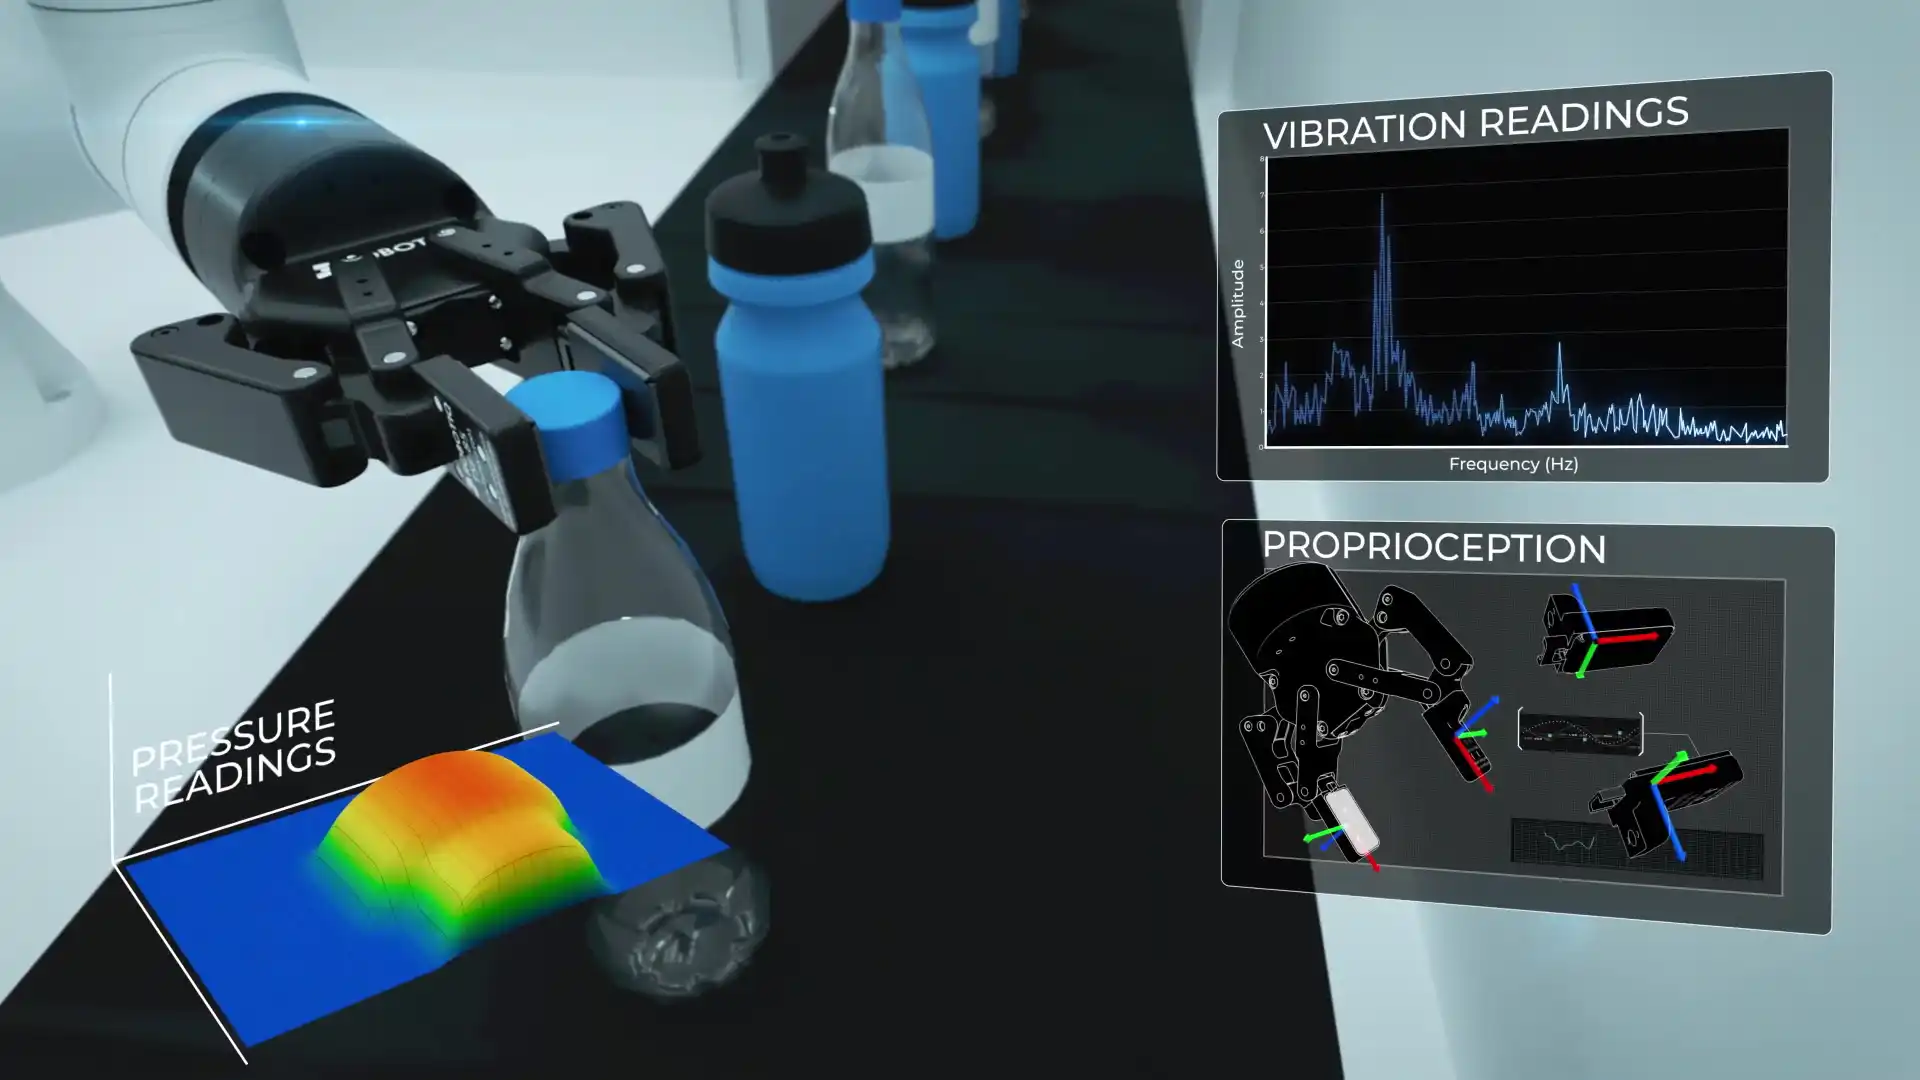
Desde su lanzamiento en enero de 2026, Robotiq impulsa nuevas posibilidades de manipulación robótica mediante el sensor táctil TSF-85, desarrollado para integrar percepción de contacto en pinzas adaptativas y sistemas avanzados de automatización. Esta tecnología, aplicable a proyectos industriales, centros de investigación y desarrollos de robótica humanoide, permite obtener información sobre presión, vibración y orientación directamente desde las puntas de agarre. Su incorporación responde a un desafío central de la robótica moderna: lograr que los robots no solo identifiquen objetos mediante cámaras, sino que también puedan interpretar qué ocurre cuando los tocan y manipulan.
En este artículo analizamos cinco aspectos de esta evolución: los límites de la visión, las capacidades del sensado táctil, su integración con inteligencia artificial física, las oportunidades en robótica humanoide y sus aplicaciones industriales. El objetivo es entender por qué el tacto está adquiriendo un papel cada vez más importante en el desarrollo de robots capaces de interactuar con entornos y objetos variables.
Más allá de la visión artificial: por qué los robots necesitan sentir
Durante años, la robótica colaborativa avanzó principalmente mediante sistemas de visión artificial, sensores de posición y programación de movimientos.
Estas tecnologías permiten identificar objetos, calcular trayectorias y ejecutar tareas con precisión. Sin embargo, cuando un robot establece contacto con una pieza aparecen variables que una cámara no siempre puede interpretar.
Un objeto puede comenzar a deslizarse dentro de una pinza, deformarse al recibir demasiada presión o cambiar de posición durante su manipulación.
En esos momentos, la información visual puede resultar insuficiente.
Esto es especialmente importante en aplicaciones que requieren:
- Manipular objetos frágiles o deformables.
- Trabajar con piezas de geometría variable.
- Detectar pérdidas de estabilidad durante el agarre.
- Reconocer cambios en la superficie de contacto.
- Ajustar movimientos según la interacción física con el objeto.
Los sensores de fuerza y par convencionales permiten medir las fuerzas generales que actúan sobre un robot, pero no necesariamente ofrecen información detallada sobre cómo se distribuye la presión en cada punto de contacto.
El TSF-85 de Robotiq aborda esta necesidad incorporando percepción táctil directamente en los extremos de las pinzas.
Esta diferencia resulta fundamental para aplicaciones donde el éxito de la tarea depende no solamente de alcanzar una posición, sino de mantener un agarre estable y controlado.
TSF-85: tres señales para interpretar el contacto
El sensor táctil TSF-85 de Robotiq está diseñado para reemplazar las puntas convencionales de pinzas adaptativas compatibles, incorporando información táctil multimodal.
Su arquitectura combina tres tipos de señales complementarias.
1. Presión estática: dónde y cómo se produce el contacto
Cada dedo incorpora una matriz capacitiva de 28 taxeles distribuidos en una configuración de 4 × 7.
Los taxeles son pequeños elementos sensibles que permiten registrar cómo se distribuye la presión sobre la superficie del sensor.
Esta información ayuda a identificar la zona de contacto, analizar la distribución de presión y estimar características relacionadas con la forma o rigidez del objeto.
En aplicaciones industriales, estos datos pueden utilizarse para evaluar si una pieza fue tomada correctamente o si presenta condiciones de contacto diferentes a las esperadas.
2. Señal dinámica: detección de vibraciones y microdeslizamientos
La segunda modalidad detecta variaciones rápidas del contacto mediante una señal dinámica de hasta 1.000 Hz.
Esta capacidad resulta especialmente relevante para identificar microdeslizamientos (micro-slips), pequeñas variaciones que pueden anticipar la pérdida de estabilidad de un objeto dentro de la pinza.
El registro de estas señales permite desarrollar sistemas capaces de detectar condiciones de agarre inestables y tomar decisiones correctivas.
Para ejecutar ajustes automáticos de fuerza o movimientos de recuperación, es necesario integrar los datos del sensor con el controlador y desarrollar la lógica de actuación correspondiente.
3. Propiocepción: orientación de los dedos durante el agarre
La tercera modalidad incorpora una unidad de medición inercial (IMU) de tres ejes.
Este componente aporta información sobre la orientación de las puntas, permitiendo relacionar las señales táctiles con la configuración espacial de la pinza.
La combinación de presión, vibración y orientación ofrece una visión más completa de lo que ocurre durante la manipulación.
Así, el TSF-85 no se limita a detectar que existe contacto: genera información que puede utilizarse para estudiar su calidad, estabilidad y evolución durante el movimiento.
Robótica humanoide: el desafío de manipular objetos reales
Los robots humanoides representan una de las áreas de desarrollo más visibles de la robótica avanzada.
Su diseño busca reproducir determinadas capacidades humanas de movimiento e interacción, permitiéndoles operar en entornos concebidos originalmente para personas.
Sin embargo, construir un robot capaz de caminar, identificar objetos y ejecutar movimientos no significa que pueda manipular cualquier elemento de forma confiable.
La destreza manual continúa siendo uno de los desafíos tecnológicos más importantes.
Un robot humanoide puede identificar visualmente una botella, un recipiente o una herramienta y calcular cómo acercarse a ella. Pero, una vez establecido el contacto, necesita información adicional para saber si el objeto está bien sujeto, si comienza a deslizarse o si está aplicando una presión excesiva.
Aquí es donde el sensado táctil adquiere relevancia.
¿Qué puede aportar el tacto a un robot humanoide?
Entre las capacidades que se investigan y desarrollan se encuentran:
- Evaluar la estabilidad de un agarre.
- Reconocer objetos mediante información táctil.
- Distinguir características de superficies y materiales.
- Detectar deslizamientos durante la manipulación.
- Mejorar la interacción con objetos desconocidos.
- Generar datos para entrenar modelos de inteligencia artificial.
El TSF-85 de Robotiq puede contribuir a estos desarrollos como componente de percepción táctil dentro de un sistema de manipulación compatible.
Es importante distinguir que no se trata de una mano antropomórfica completa ni de un accesorio universal que pueda instalarse directamente en cualquier humanoide.
El sensor está diseñado para pinzas adaptativas específicas. Su utilización en plataformas humanoides requiere evaluar la compatibilidad mecánica, electrónica y de software del efector final.
Actualmente, la aplicación de robots humanoides en manufactura, logística, investigación y determinados servicios continúa evolucionando mediante desarrollos y proyectos piloto.
Por eso, la oportunidad tecnológica no debe interpretarse como una adopción industrial masiva ya consolidada, sino como un campo donde componentes industriales probados pueden contribuir al desarrollo de sistemas más capaces.
ROS 2, NVIDIA Isaac Sim e inteligencia artificial física
La evolución de la robótica humanoide está directamente relacionada con el concepto de Physical AI o inteligencia artificial física.
Este enfoque busca desarrollar sistemas capaces de utilizar información del entorno y de sus interacciones físicas para ejecutar tareas y adaptar determinadas acciones.
Para avanzar en esa dirección, no alcanza con disponer de algoritmos de inteligencia artificial. También se necesitan sensores, actuadores, herramientas de manipulación y entornos de desarrollo adecuados.
El TSF-85 de Robotiq cuenta con recursos de integración para dos ecosistemas relevantes.
ROS 2: integración y desarrollo de aplicaciones robóticas
ROS 2 es un conjunto de herramientas y componentes de software utilizado para desarrollar sistemas robóticos.
Mediante paquetes de integración, los desarrolladores pueden acceder a datos táctiles e inerciales, visualizarlos, registrarlos y utilizarlos dentro de aplicaciones de manipulación.
El ecosistema de Robotiq también incluye herramientas de desarrollo en C++ y recursos de inicio rápido en Python.
Esto facilita la experimentación y el desarrollo de aplicaciones donde las señales táctiles deben combinarse con información de otros sensores y controladores.
NVIDIA Isaac Sim: simulación antes de la implementación
NVIDIA Isaac Sim permite construir entornos virtuales para simular el comportamiento de robots, objetos y procesos físicos.
En junio de 2026, Robotiq presentó un gemelo digital de su sensor TSF-85 para esta plataforma.
El recurso permite generar mapas táctiles sintéticos y utilizarlos en procesos de investigación y entrenamiento de modelos de manipulación.
Esta capacidad es especialmente interesante para desarrolladores de robótica humanoide porque permite estudiar condiciones de contacto y probar estrategias antes de trasladarlas a un sistema físico.
El objetivo es reducir parte de la dependencia de pruebas realizadas exclusivamente sobre hardware real.
Sin embargo, la transferencia desde simulación hacia una aplicación física requiere validación adicional. Las propiedades de los materiales, la fricción, la calibración del sensor y las condiciones reales de contacto pueden generar diferencias respecto del modelo virtual.
La combinación de datos reales y simulados permite investigar estrategias de manipulación más robustas, pero no elimina la necesidad de ensayos e ingeniería de integración.
Aplicaciones industriales: del laboratorio a procesos productivos
Aunque la robótica humanoide concentra buena parte de la atención sobre la inteligencia artificial física, las capacidades de percepción táctil también pueden aportar valor en aplicaciones industriales convencionales.
De hecho, muchos de los desafíos que enfrentan los humanoides ya existen en procesos productivos automatizados.
Manipulación de componentes frágiles
En electrónica, cosmética, farmacéutica y manufactura de precisión, determinados componentes pueden deformarse o dañarse cuando reciben una fuerza excesiva.
La información táctil puede utilizarse para desarrollar estrategias de manipulación más controladas.
Ensamblaje de piezas con geometrías variables
En tareas de inserción, posicionamiento o montaje, las diferencias dimensionales y pequeñas variaciones de contacto pueden afectar la repetibilidad del proceso.
La combinación de percepción táctil y control de movimiento permite investigar soluciones que respondan mejor a estas variaciones.
Logística de comercio electrónico y preparación de pedidos
Los procesos de fulfillment suelen incluir objetos de diferentes dimensiones, materiales, pesos y geometrías.
En estas aplicaciones, el desafío consiste en manipular una amplia variedad de productos sin depender de una herramienta diseñada exclusivamente para cada referencia.
La información táctil puede complementar la visión artificial para evaluar la calidad del agarre.
Robótica de servicio e investigación humanoide
La manipulación de utensilios, recipientes, herramientas y objetos cotidianos requiere interpretar condiciones de contacto que pueden cambiar durante una tarea.
Por eso, el sensado táctil tiene potencial en centros de investigación, desarrollos de robots humanoides y plataformas de servicio avanzado.
En todas estas aplicaciones, la incorporación del TSF-85 debe analizarse como parte de una solución completa, considerando pinza, controlador, software, sensores complementarios y requisitos de seguridad.
Cuándo conviene evaluar el sensado táctil en un proyecto robótico
No todas las aplicaciones de manipulación necesitan percepción táctil avanzada.
Cuando una pieza tiene una geometría uniforme, se presenta siempre en la misma posición y puede sujetarse con una herramienta convencional de forma repetible, una solución de agarre tradicional puede resultar suficiente.
En cambio, la incorporación de sensores táctiles cobra mayor interés cuando existen variaciones difíciles de resolver únicamente mediante posiciones programadas o información visual.
Ficha de aplicación
| Criterio | Evaluación |
|---|---|
| Problema que resuelve | Falta de información detallada sobre el contacto y la estabilidad del agarre |
| Procesos donde aplica | Manipulación de objetos variables, ensamblaje, investigación robótica y desarrollo de IA física |
| Sectores de aplicación | Electrónica, manufactura de precisión, logística, robótica de servicio e investigación humanoide |
| Tecnología asociada | TSF-85 de Robotiq, pinzas adaptativas compatibles y software de integración |
| Beneficio potencial | Mejor información para evaluar el agarre y desarrollar estrategias de manipulación adaptativa |
| Cuándo consultar a Murten | Cuando un proyecto necesita incorporar datos táctiles para investigación, desarrollo o automatización avanzada |
Antes de avanzar, conviene verificar la compatibilidad de la pinza, las necesidades de adquisición de datos, el controlador disponible y el nivel de desarrollo requerido para utilizar la información táctil.
La evolución hacia robots capaces de combinar visión, movimiento y percepción táctil representa una de las áreas más interesantes de la automatización moderna.
Para la industria argentina, su relevancia no reside solamente en la futura llegada de los humanoides a las plantas, sino también en la posibilidad de incorporar nuevas capacidades de manipulación en robots colaborativos y sistemas de automatización existentes.
El verdadero avance consiste en pasar de ejecutar movimientos programados a desarrollar soluciones que puedan interpretar mejor lo que ocurre durante el contacto físico con los objetos.
En Murten acompañamos a empresas, integradores y equipos de ingeniería en la evaluación de soluciones de Robotiq, incluyendo tecnologías como el sensor táctil TSF-85 para aplicaciones de manipulación avanzada, robótica colaborativa e investigación en inteligencia artificial física.
Completá el formulario y nuestro equipo técnico te contactará para analizar la compatibilidad del sensor, los requerimientos de integración y las posibilidades de aplicación en tu proyecto robótico.